


 Вход/Регистрация


Архитектура аккумуляторов становится главным вызовом для гуманоидных роботов
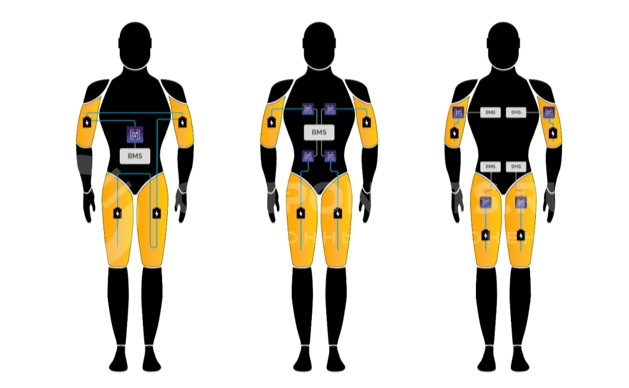
По мере того как роботы выходят за пределы заводских цехов, к их системам питания предъявляются принципиально новые требования. Для человекоподобных платформ уже недостаточно просто установить емкий аккумулятор: необходимо одновременно учитывать распределение массы, автономность, пиковые нагрузки приводов, теплоотвод и точность контроля каждой ячейки.
Робот, работающий вне завода, зависит от аккумулятора так же сильно, как от алгоритмов зрения, навигации и управления движением.
На протяжении многих лет робототехника ассоциировалась прежде всего с промышленной автоматизацией. Стационарные манипуляторы и производственные комплексы выполняли повторяемые операции в предсказуемых условиях, получали энергию от стационарной инфраструктуры и работали в специально подготовленных зонах. Сегодня вектор развития меняется: роботы начинают действовать там, где среда изначально создавалась для человека.
Содержание
- От заводских манипуляторов к сервисным роботам в человеческой среде
- Физический ИИ и вычислительная нагрузка на батарею
- Влияние размещения батарей на балансировку и конструкцию
- Распределенная архитектура: DKCMS, C-SynQ и поэлементный мониторинг
- Ключевые выводы по GaN-приводам EPC91132
- Интеллектуальное управление ячейками как основа автономности
От заводских манипуляторов к сервисным роботам в человеческой среде
Профессиональные сервисные машины используются в логистике, медицине, гостиничном секторе, агропромышленности, клининге и охране. Им приходится перемещаться по непостоянным маршрутам, реагировать на препятствия, работать рядом с людьми и обходиться без постоянного подключения к электросети. Международная федерация робототехники отмечала рост продаж профессиональных сервисных роботов в 2024 году: было реализовано почти 200 000 единиц, причем значительная доля таких систем пришлась на транспортные и логистические задачи.
Этот сдвиг связан с развитием физического искусственного интеллекта. Речь идет о системах, которые не только обрабатывают данные, но и воспринимают физический мир, интерпретируют происходящее и принимают решения в реальном времени. Камеры, датчики глубины, инерциальные модули, сенсоры усилия, вычислительные платформы и силовая электроника объединяются в единый автономный комплекс.
Одним из наиболее сложных примеров такого подхода становятся гуманоидные роботы. Они должны ходить, удерживать равновесие, поднимать и переносить предметы, взаимодействовать с объектами и безопасно работать рядом с людьми. При этом все ключевые компоненты — от приводов до вычислительных модулей — размещаются внутри компактного корпуса с ограниченным запасом энергии.
Физический ИИ и вычислительная нагрузка на батарею
Цель современных робототехнических систем заключается уже не только в автоматизации отдельных операций. Разработчики стремятся создавать машины, которые могут работать в человеческой среде без жестко заданных траекторий, ограждений и постоянного контроля. Для этого роботу необходимо непрерывно анализировать окружающую обстановку и быстро адаптировать свои действия.
Физический ИИ строится на обработке потоков данных от множества бортовых датчиков. Робот должен понимать, где находятся препятствия, как меняется поверхность пола, какое усилие прикладывается к захвату и в каком положении находятся суставы. Все это требует значительных вычислительных ресурсов, причем обработка переносится непосредственно на периферию — внутрь робота.
Показателен пример платформы NVIDIA Jetson Thor, ориентированной на задачи физического ИИ и гуманоидной робототехники. Ее производительность может достигать 2070 терафлопс в режиме FP4 при потреблении до 130 Вт. Для мобильной платформы это означает, что вычислительный модуль превращается в постоянный и заметный источник нагрузки на аккумулятор.
- Бортовые вычисления: непрерывно расходуют энергию на обработку сенсорных данных и принятие решений.
- Приводы и исполнительные механизмы: создают переменные, часто кратковременные, но высокие нагрузки.
- Датчики и связь: элементы функциональной безопасности также должны сохранять работоспособность.
- Тепло и масса: каждый лишний ватт преобразуется в тепло, а каждый дополнительный килограмм ухудшает эффективность перемещения.
Именно поэтому продолжительность автономной работы остается одним из наиболее трудных параметров в разработке гуманоидов. Типичные батарейные системы таких машин могут иметь емкость от 0,5 до 5 кВт·ч и весить до 30 кг, но даже при этом некоторые роботы способны функционировать без зарядки менее трех часов. Реальный запас хода зависит не только от номинальной емкости, но и от режима движения, интенсивности вычислений, температуры и способности BMS эффективно использовать доступную энергию.
Для гуманоидного робота батарея — это одновременно источник энергии, часть силовой конструкции и фактор, определяющий качество движения.
Система питания должна стабильно работать при резких изменениях потребления, быстро реагировать на переходы между режимами и преобразовывать энергию для нескольких уровней напряжения. При этом инженерам приходится решать взаимосвязанные задачи: увеличить время работы, не перегреть компоненты, не ухудшить балансировку и не сделать платформу излишне тяжелой.
Влияние размещения батарей на балансировку и конструкцию
Когда аккумулятор становится частью корпуса робота, его расположение перестает быть второстепенным вопросом. Батарейные элементы обладают существенной массой, поэтому их размещение влияет на центр тяжести, устойчивость, кинематику ходьбы и энергозатраты при движении.
Централизованный батарейный блок чаще всего размещают в торсе. Такой вариант упрощает зарядку, обслуживание, управление аккумулятором и прокладку высоковольтных линий. Кроме того, единый блок легче рассматривать как законченный модуль при производстве и ремонте. Однако концентрация значительной массы в верхней части корпуса способна поднять центр тяжести и усложнить удержание равновесия во время ходьбы, поворотов и работы с грузом.
Альтернативой является распределенная архитектура. В этом случае элементы или аккумуляторные кластеры размещают ближе к приводам — например, в ногах, руках, кистях либо свободных конструктивных объемах. Такой подход помогает рациональнее использовать внутреннее пространство робота и в отдельных случаях улучшает балансировку.
- Централизованная батарея: упрощает обслуживание, зарядку и высоковольтную разводку.
- Распределенное размещение: позволяет гибче управлять массой и компоновкой корпуса.
- Сменные батареи: способны сократить простой робота без ожидания ускоренной зарядки.
- Частая замена модулей: повышает требования к разъемам, механике и удобству доступа.
У распределенного подхода есть и обратная сторона. Несколько батарейных кластеров требуют более сложной организации питания, обмена данными, зарядки и диагностики. Соединители, кабели и паяные узлы становятся потенциальными точками отказа, особенно если платформа постоянно испытывает вибрации, удары и динамические нагрузки.
Главная инженерная задача состоит не в том, чтобы просто разместить больше ячеек, а в том, чтобы сохранить свободу компоновки без потери управляемости и безопасности батареи.
Поэтому разработчикам необходима архитектура, которая не вынуждает собирать робототехническую платформу вокруг одного жесткого аккумуляторного блока. Система управления должна поддерживать распределение элементов по корпусу, не перегружая машину дополнительной проводкой, массой и сложными процедурами проверки.
Распределенная архитектура: DKCMS, C-SynQ и поэлементный мониторинг
Рынок гуманоидной робототехники пока не выработал единого стандарта для батарей. Одни платформы будут ориентированы на длительную автономную работу, другие — на быструю замену батарей, третьи — на регулярную подзарядку в периоды простоя. На выбор конструкции также влияют форма корпуса, расположение приводов, рабочий цикл, допустимая масса и сценарий обслуживания.
В таких условиях особенно важна гибкость системы мониторинга. Она должна давать инженерам возможность формировать аккумуляторные кластеры в соответствии с механической конструкцией, а не подгонять конструкцию робота под ограничения традиционной модульной батареи.
Одним из вариантов решения является система мониторинга ячеек Dukosi DKCMS. В ней на каждую ячейку может устанавливаться монитор DK8102, измеряющий напряжение и температуру. Информация от мониторов передается к системному концентратору DK8202 по фирменному протоколу C-SynQ через радиочастотную связь ближнего поля и общую шину-антенну. Такая архитектура уменьшает зависимость от традиционных проводных соединений и позволяет получать данные не усредненно по модулю, а отдельно по каждой ячейке.
Вместо большого количества сигнальных проводов может использоваться одна гибкая антенна, проложенная через несколько распределенных групп элементов. Другой вариант — подключить к центральному расположению BMS несколько более коротких антенн, ведущих к отдельным кластерам. Такой принцип может снизить массу и упростить прокладку коммуникационных линий в ограниченном объеме корпуса.
- DK8102: устанавливается непосредственно на ячейку и измеряет ее напряжение и температуру.
- DK8202: выполняет роль системного концентратора и обеспечивает обмен с хост-процессором BMS.
- C-SynQ: поддерживает синхронную передачу данных через антенну ближнего поля.
- Масштабируемость: один системный концентратор DK8202 способен обслуживать до 216 мониторов ячеек.
Контроль на уровне отдельной ячейки имеет важное значение именно для распределенных батарей. Разные части робота могут работать в неодинаковых температурных условиях, испытывать различную механическую нагрузку и разряжаться с разной интенсивностью. Без детальной телеметрии BMS вынуждена опираться на агрегированные показатели, а значит — применять более консервативные ограничения по мощности и доступной емкости.
Точные данные о состоянии каждой ячейки позволяют безопаснее использовать доступную энергию без обязательного увеличения размера и массы аккумулятора.
Синхронный сбор параметров по всем ячейкам дает BMS основу для более точного расчета уровня заряда SOC, доступной мощности SOP и состояния работоспособности SOH. Эти показатели определяют, как долго робот сможет выполнять задачу, какую мощность он способен отдать в данный момент и насколько быстро деградирует его аккумуляторная система. DKCMS предназначена именно для получения таких поэлементных данных и их предсказуемой передачи в управляющий процессор BMS.
Ключевые выводы по GaN-приводам EPC91132
| Параметр | Значение для робототехнической платформы | Практический эффект |
|---|---|---|
| Высокая плотность мощности | Компактные GaN-приводы позволяют уменьшать размеры силовой части исполнительных механизмов. | Освобождается внутренний объем для батарей, датчиков и вычислительных модулей. |
| Быстрое переключение | GaN-транзисторы обеспечивают высокую частоту коммутации и быстрое управление электродвигателем. | Повышается точность работы суставов, приводов и манипуляторов. |
| Снижение потерь | Меньшие потери в силовой электронике уменьшают объем тепла, выделяемого при работе. | Сокращаются требования к охлаждению и нагрузка на аккумулятор. |
| Работа с переменной нагрузкой | Приводы робота регулярно переходят от малой нагрузки к кратковременным пиковым значениям. | Система питания и BMS должны учитывать быстрые изменения потребления энергии. |
| Связь с батарейной архитектурой | Компактные и эффективные приводы повышают требования к точному распределению мощности между узлами робота. | Поэлементный мониторинг помогает безопаснее использовать ресурс аккумуляторов. |
Важно учитывать, что GaN-приводы EPC91132 относятся к смежной части силовой архитектуры и не являются компонентом DKCMS. Однако эффективность приводов, характер их пикового потребления и тепловая нагрузка напрямую влияют на требования к батарее и алгоритмам BMS. Поэтому развитие силовой электроники и поэлементного контроля аккумуляторов должно рассматриваться как единая задача при проектировании мобильных роботов.
Интеллектуальное управление ячейками как основа автономности
Физический ИИ и гуманоидная робототехника меняют роль аккумулятора. Теперь он не может быть просто унифицированным блоком, установленным в свободном месте корпуса. Энергетическая система становится частью механики, электроники, вычислительной инфраструктуры и стратегии обслуживания робота.
Распределенное размещение ячеек открывает новые возможности для балансировки массы и оптимизации внутреннего пространства. Но без надежного контроля на уровне каждой ячейки оно способно усложнить эксплуатацию, диагностику и обеспечение безопасности. Поэтому наиболее перспективным направлением становится сочетание свободной механической компоновки с точным мониторингом состояния всех элементов батареи.
В итоге конкурентоспособность мобильных и гуманоидных роботов будет зависеть не только от качества ИИ, сенсоров и приводов. Не менее важной станет батарейная архитектура, которая сможет обеспечить длительную автономную работу, предсказуемую отдачу мощности, безопасную эксплуатацию и гибкость конструкции без избыточной массы и сложности.