


 Вход/Регистрация


EPC91132: компактный GaN-инвертор для приводов роботов и дронов
Содержание
- GaN-привод для компактных исполнительных механизмов
- EPC33110: интеграция силового каскада на GaN
- Эталонная платформа EPC91132 для управления двигателем
- Преимущества высокой частоты переключения
- Ключевые выводы по GaN-приводам EPC91132
Развитие гуманоидной робототехники, беспилотных летательных аппаратов и компактных автоматизированных систем повышает требования к электроприводам. Современному приводу недостаточно просто обеспечивать вращение двигателя: он должен занимать минимум места, быстро реагировать на команды контроллера, поддерживать высокие токи и иметь встроенные механизмы защиты.
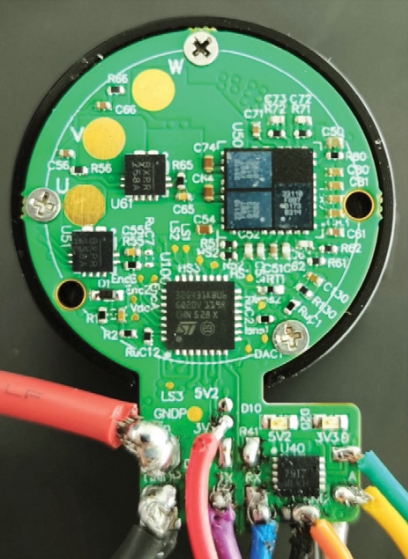
Компания EPC представила эталонную платформу EPC91132, демонстрирующую подход к созданию миниатюрного трехфазного инвертора для бесщеточных двигателей постоянного тока. Решение построено вокруг силового GaN-модуля EPC33110 и объединяет силовую часть, измерительные цепи, управление, обратную связь и интерфейсы связи на компактной печатной плате.
GaN-привод для компактных исполнительных механизмов
В роботизированных манипуляторах, экзоскелетах и дронах электроприводы желательно размещать как можно ближе к мотору и исполнительному механизму. Такое расположение помогает сократить длину проводников, уменьшить потери, снизить электромагнитные помехи и освободить пространство для механики, датчиков и систем охлаждения.
Особенно критична миниатюризация для гуманоидных роботов. В сложной роботизированной руке могут использоваться десятки двигателей, и каждый из них требует отдельного компактного привода. Увеличение размеров управляющей электроники усложняет компоновку сочленений, повышает массу конструкции и ограничивает подвижность механизма.
Чем ближе инвертор расположен к двигателю, тем проще создать компактный привод с короткими соединениями, быстрым откликом и меньшими ограничениями для механической конструкции.
EPC91132 разработан как компактная референсная система для трехфазного управления BLDC-двигателями. Диаметр центральной части инвертора составляет 23 мм. При питании 48 В и частоте коммутации до 100 кГц платформа способна поддерживать непрерывный ток до 11 А по среднеквадратичному значению на фазу.
Такие параметры делают решение интересным для приводов в робототехнике, беспилотных системах, компактных промышленных механизмах и других устройствах, где важны высокая плотность мощности и ограниченные габариты.
- Компактный форм-фактор : инвертор рассчитан на установку вблизи двигателя или непосредственно в зоне исполнительного механизма.
- Трехфазное управление : платформа предназначена для бесщеточных двигателей постоянного тока, широко применяемых в роботах и дронах.
- Высокая частота коммутации : переключение до 100 кГц помогает уменьшать размеры пассивных компонентов системы.
EPC33110: интеграция силового каскада на GaN
Основой EPC91132 стал модуль EPC33110 — интегрированный трехфазный GaN-силовой каскад. Внутри корпуса QFN размером 6 × 6,5 мм размещены три полумоста, предназначенные для управления трехфазным двигателем. Использование нитрида галлия позволяет получить высокую скорость переключения при компактных размерах силовой части.
Дискретные GaN-транзисторы отличаются малым зарядом затвора и отсутствием заряда обратного восстановления. Благодаря этому они способны переключаться за очень короткое время. Однако высокая скорость работы одновременно делает силовую схему чувствительной к паразитным параметрам печатной платы.
При создании дискретного высокочастотного инвертора разработчик сталкивается с влиянием паразитной индуктивности в силовом контуре, цепях управления затвором и общем возвратном пути. Эти эффекты могут ухудшать форму переключательных процессов, увеличивать выбросы напряжения и усложнять достижение стабильной работы на высоких скоростях.
Интеграция трех GaN-полумостов и цепей управления в одном корпусе снижает влияние паразитных индуктивностей и упрощает разработку компактного моторного инвертора.
В EPC33110 функции управления затворами, бутстрепного питания и сдвига уровня уже интегрированы в модуль. Значительная часть критичных соединений перенесена внутрь корпуса, поэтому разработчику не требуется заново формировать сложную дискретную структуру GaN-полумоста для каждой фазы двигателя.
Такой подход сокращает объем трассировки силовой части и позволяет сосредоточиться на прикладной части проекта: алгоритмах управления, механике, сенсорах, коммуникациях и настройке теплового режима. При этом полностью исключать инженерную проработку печатной платы нельзя.
- Силовой контур : необходимо правильно размещать конденсаторы звена постоянного тока и минимизировать длину критичных соединений.
- Измерительные цепи : датчики тока и напряжения нуждаются в аккуратной разводке, защищенной от коммутационных помех.
- Тепловое проектирование : компактный корпус требует продуманного отвода тепла через плату, корпус двигателя или соседние конструктивные элементы.
Эталонная платформа EPC91132 для управления двигателем
Плата EPC91132 не ограничивается одним силовым каскадом. Это завершенная эталонная подсистема, которая показывает, как объединить силовую электронику и средства управления двигателем в ограниченном пространстве. Такой формат полезен инженерам, которым важно быстрее перейти от оценки технологии к созданию собственного устройства.
В состав платформы входит 32-битный микроконтроллер смешанных сигналов Arm Cortex-M4. Он отвечает за обработку сигналов, выполнение алгоритмов управления двигателем и взаимодействие с внешней системой. На плате также размещены регулируемые источники питания, измерители напряжения шины постоянного тока и датчики фазного тока.
Для безопасности предусмотрена встроенная защита от перегрузки по току. Контроль положения и скорости ротора реализован с помощью магнитного энкодера. Программирование выполняется через специальный разъем, а мониторинг и обмен данными в реальном времени поддерживаются через интерфейс RS-485.
Практическая ценность EPC91132 заключается не только в GaN-силовом каскаде, но и в готовом сочетании управления, датчиков, защиты, обратной связи и связи с внешним контроллером.
Для разработчика миниатюрного привода важно оценивать не отдельный транзистор или модуль, а всю систему целиком. Даже силовой ключ с низкими потерями не решит задачу, если в устройстве не предусмотрены надежное измерение тока, корректная синхронизация управления, защита от аварийных режимов и контроль положения ротора.
EPC91132 показывает возможную архитектуру устройства, которое можно адаптировать под конкретную механику. Инженер получает ориентир по размещению конденсаторов, измерительных цепей, коммуникационных компонентов и сенсоров в условиях жесткого ограничения по площади платы.
- Микроконтроллер Arm Cortex-M4 : обеспечивает основу для выполнения алгоритмов управления двигателем.
- Магнитный энкодер : передает информацию о положении и скорости вращения ротора.
- RS-485 : дает возможность контролировать параметры привода и обмениваться данными в реальном времени.
- Защита по току : помогает предотвратить повреждение силовой электроники при перегрузках.
Преимущества высокой частоты переключения
Высокая частота коммутации — одно из важных преимуществ GaN-решений для компактных приводов. При увеличении частоты переключения можно уменьшать номиналы и физические размеры отдельных пассивных компонентов, включая элементы фильтрации и конденсаторы звена постоянного тока.
В традиционных приводах значительный объем могут занимать электролитические конденсаторы, рассчитанные на большие токи. Для миниатюрных робототехнических устройств это становится серьезным ограничением. Высокочастотная работа GaN-инвертора позволяет в ряде конструкций перейти к использованию многослойных керамических конденсаторов MLCC с емкостью, измеряемой в микрофарадах.
Высокая частота переключения GaN-инвертора помогает уменьшить размеры накопительных компонентов и повысить плотность мощности привода без увеличения его габаритов.
Однако миниатюризация не отменяет необходимости испытаний в реальных условиях. Тепловой режим зависит от рабочего цикла, нагрузки, режима охлаждения, конструкции двигателя и наличия корпуса, способного отводить тепло. Поэтому при внедрении EPC91132 важно проверять как длительную работу при установившемся токе, так и кратковременные импульсные нагрузки.
Для роботизированных кинематических цепочек особенно характерны импульсные режимы крутящего момента. Суставы манипуляторов, ноги гуманоидных роботов и исполнительные механизмы дронов не всегда работают с постоянной нагрузкой. Привод должен выдерживать быстрые изменения режима без потери управляемости и перегрева.
Эталонная платформа EPC91132 ориентирована на такие сценарии: она устанавливается рядом с двигателем, сокращает количество проводов, использует общий тепловой путь с механической частью и обеспечивает быстрый защищенный контроль работы трехфазного двигателя.
Ключевые выводы по GaN-приводам EPC91132
| Аспект | Описание |
|---|---|
| Продукт | EPC91132 — эталонный трехфазный инвертор для бесщеточных двигателей постоянного тока. |
| Силовой модуль | EPC33110 — интегрированный трехфазный GaN-силовой каскад в корпусе QFN размером 6 × 6,5 мм. |
| Диаметр инвертора | 23 мм. |
| Напряжение питания | 48 В постоянного тока. |
| Непрерывный ток | До 11 А среднеквадратичного значения на фазу. |
| Частота переключения | До 100 кГц. |
| Управление | 32-битный микроконтроллер Arm Cortex-M4, интерфейс программирования и мониторинг по RS-485. |
| Защитные функции | Встроенная защита от перегрузки по току. |
| Обратная связь | Магнитный энкодер для определения положения и скорости ротора. |
| Основные области применения | Гуманоидные роботы, беспилотные летательные аппараты, компактные сервоприводы и робототехнические исполнительные механизмы. |
EPC91132 демонстрирует переход от разрозненной дискретной GaN-схемы к более готовой и компактной системе моторного управления. Интеграция силового каскада EPC33110, контроллера, измерительных цепей, защиты и энкодера позволяет сократить путь от проектирования к практическому тестированию миниатюрных приводов.
Для разработчиков робототехники и беспилотных систем платформа представляет интерес как основа для создания собственных решений с высокой плотностью мощности. Ее главная идея состоит в том, что компактный привод должен рассматриваться как единая система: силовая электроника, управление, обратная связь, тепловой контур и механическая интеграция должны проектироваться совместно.